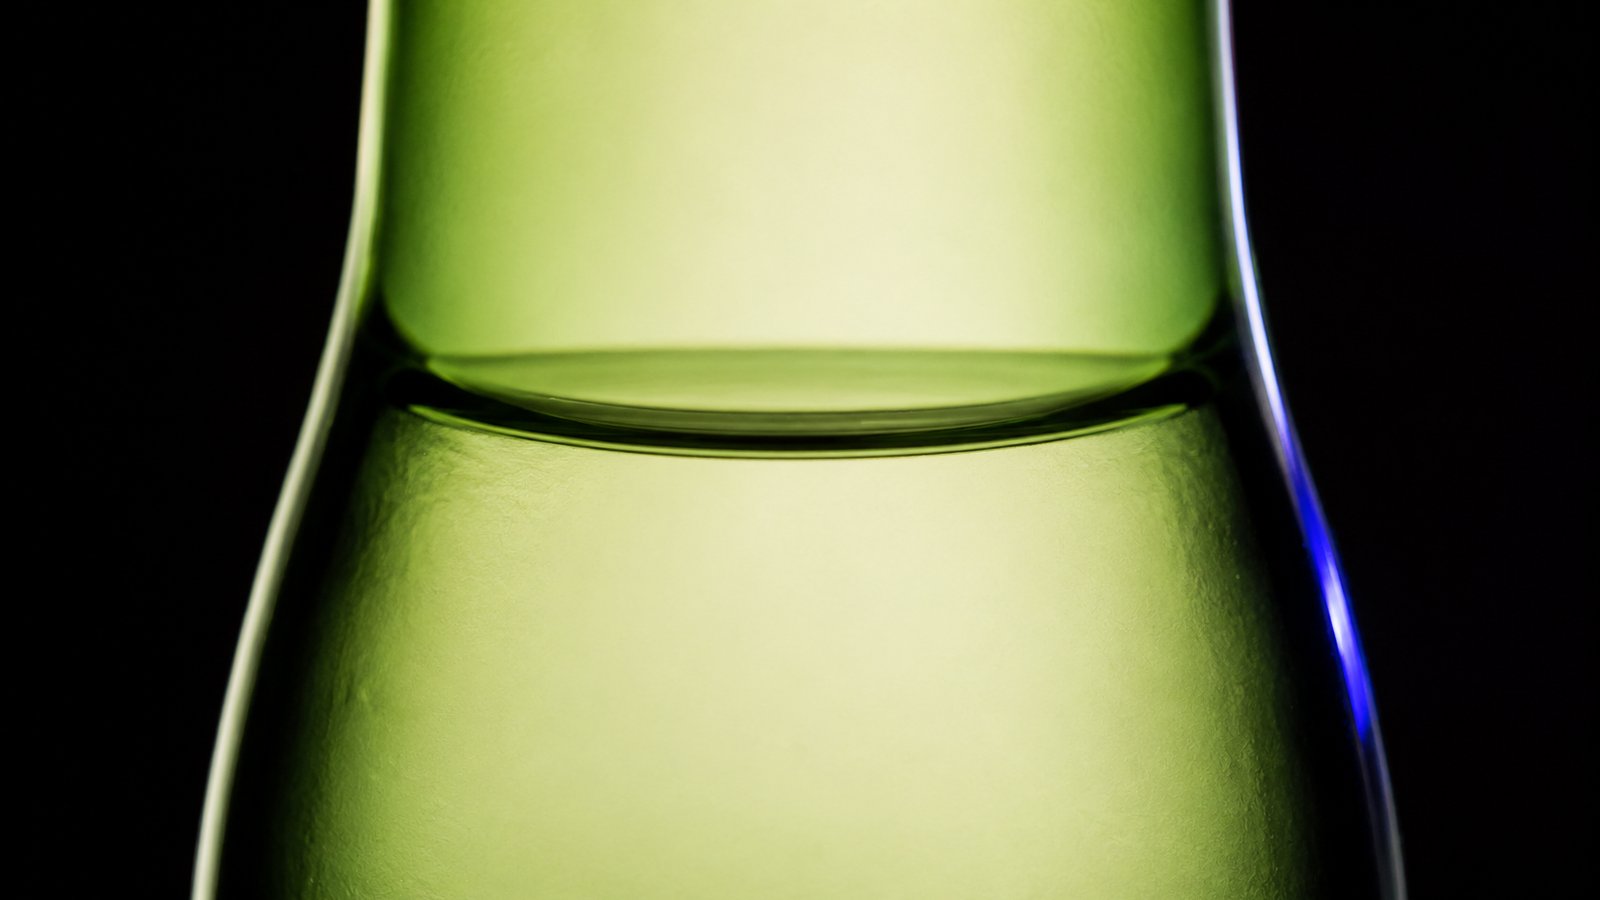
CASE · 01 · F&B
Bottiglie PET 0,5 L a 24.000 bph
In NIR il PET colorato diventa trasparente e il menisco si legge per rifrazione.
VISIONE LINEARE · NIR · SCARTO IN LINEA
Progettiamo automazione, celle di visione, AI e robotica per le linee di produzione. Software sviluppato internamente, integrazione con il PLC di linea, manutenzione negli anni.
Un sistema di visione funziona o non funziona in base alla luce, prima ancora che alla telecamera. Progettiamo la cella dall'illuminazione in poi — dome, coassiale, retroilluminazione, NIR, flash sincronizzati — e solo dopo scegliamo ottica e sensore.
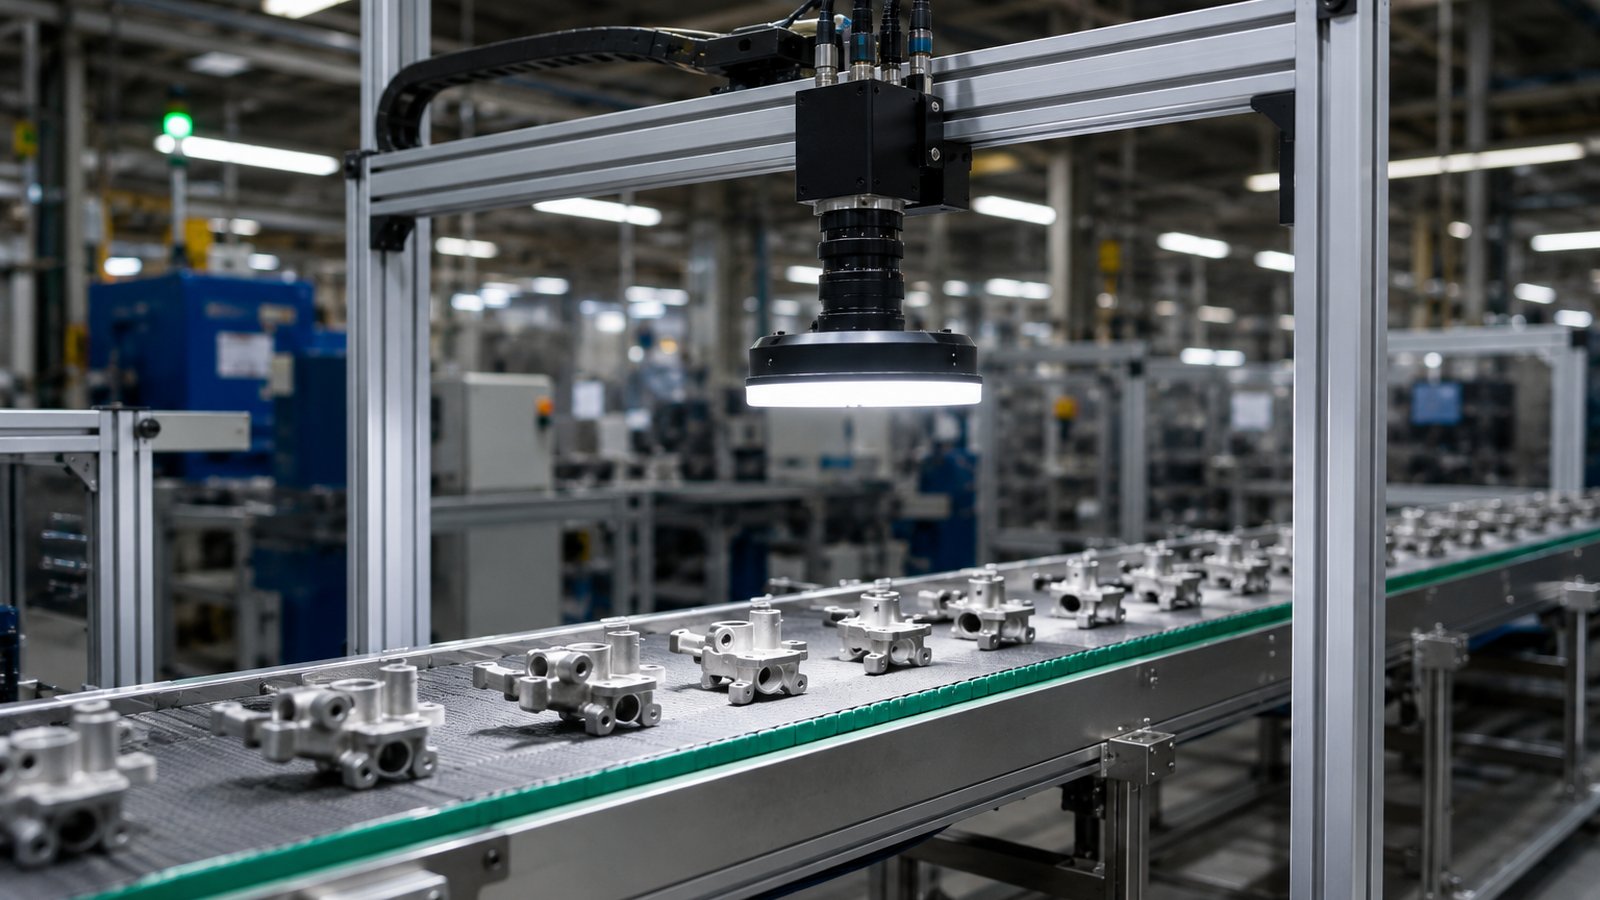
Area-scan per pezzi fermi, line-scan per nastri veloci. Risoluzione fino a 16k pixel per riga.
Triangolazione laser per misure dimensionali in linea. Campo di vista da 50 a 1200 mm.
Lunghezze d'onda fuori dal visibile, per vedere quello che a occhio sembra uguale.
Reti neurali addestrate su misura per ispezione visiva, anomaly detection, classificazione difetti, manutenzione predittiva. Inferenza a bordo macchina, in millisecondi. L'AI entra quando gli algoritmi classici non bastano.
Quando il difetto si vede ma non si descrive a regole. 50-200 immagini bastano per un primo prototipo; per validare servono centinaia di immagini per classe e un test set separato. Quando cambia il formato, il modello si riaddestra.
Quando non sai in anticipo che difetti aspettarti. Il modello impara cos'è "buono" e segnala il resto.
Vibrazioni, correnti, termico. Riconoscere la firma del guasto prima che fermi la linea.
La robotica entra quando, dopo aver visto e deciso, serve toccare il pezzo. Integriamo robot industriali e cobot in base alla cadenza, al payload e all'ambiente di lavoro. Gli end-effector li progettiamo sul pezzo specifico — pinze, ventose, prese magnetiche — non compriamo accessori a catalogo.
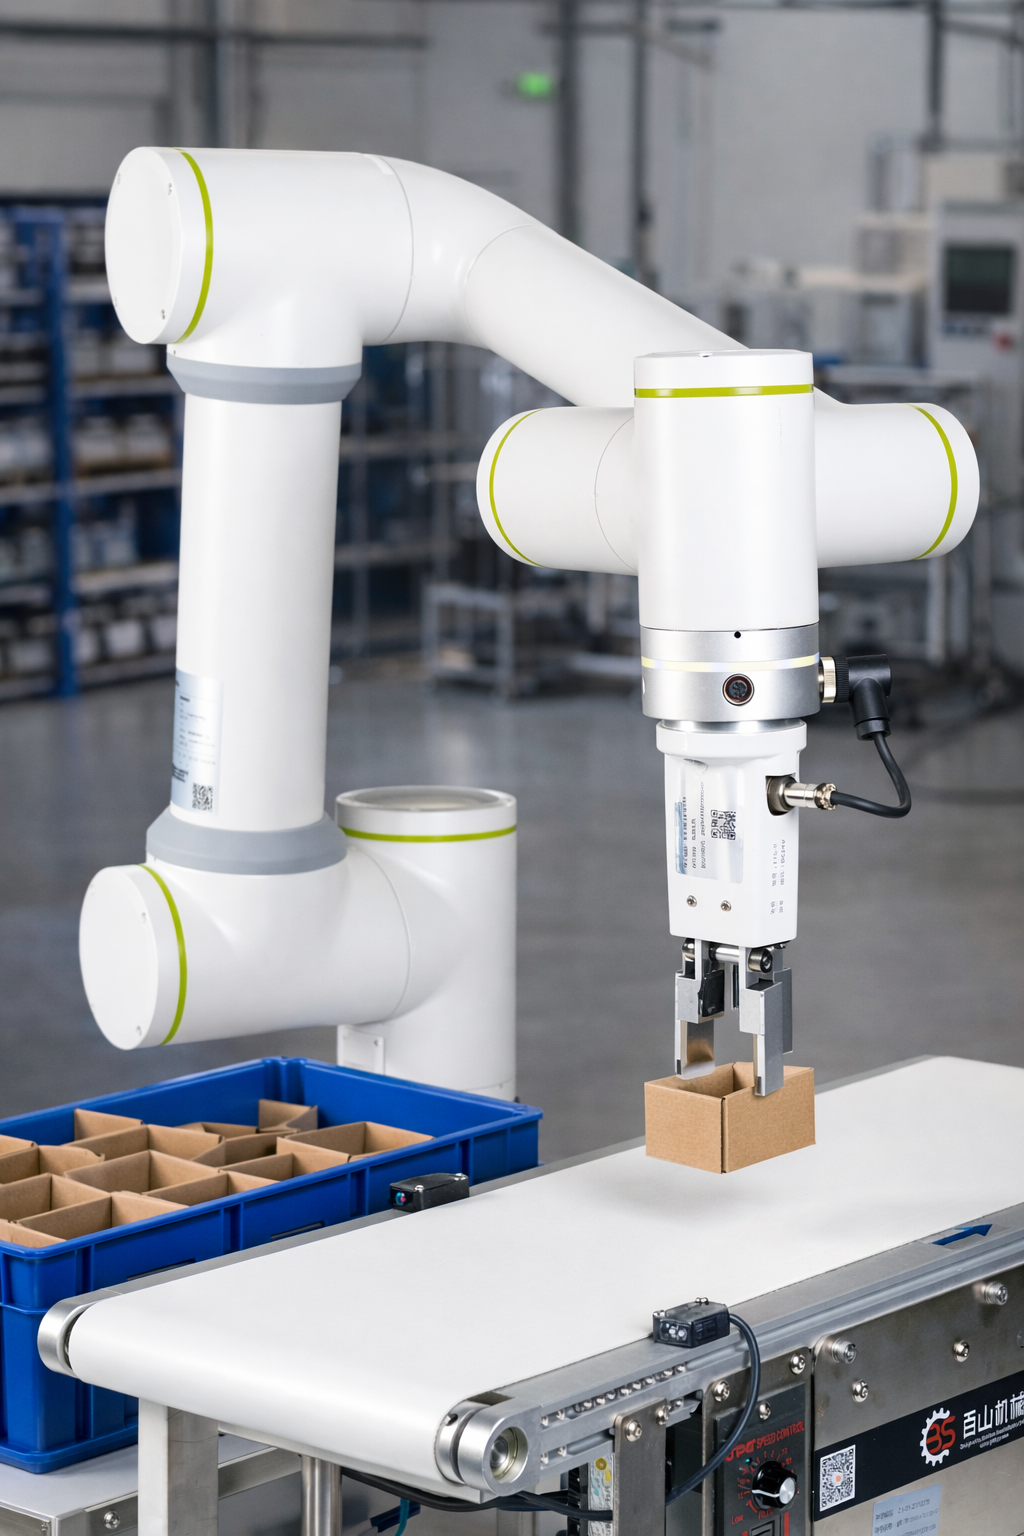
Pezzi in posizione nota o alla rinfusa nel cassone, guidati da visione 3D.
Schemi configurabili, formati misti sullo stesso pallet, cobot per le cadenze medie e robot industriali per le alte.
Pinze, ventose, prese magnetiche, mani multi-dito. Disegnate sul pezzo, non comprate a catalogo.
Moduli standard configurati sul pezzo, con il nostro PLC e la stessa documentazione delle altre celle. Il pick and place parte da 8.500 €, il robot delta costruito da noi da 3.400 €.
Una cella lavora in linea solo se il PLC la fa dialogare con la macchina. Scriviamo il software PLC e HMI, disegniamo schemi elettrici e quadri, aggiorniamo le macchine che hanno ancora anni di lavoro davanti. Programma, schemi e sorgenti restano al cliente.
Programmi in ladder, structured text e SFC secondo la IEC 61131-3, con allarmi che indicano causa e punto della macchina. Pannelli e supervisione in FactoryTalk Optix.
Disegniamo gli schemi in EPLAN Electric P8 o in SPAC Automazione. Lista I/O, morsettiere e distinta nascono dallo stesso progetto e restano allineate.
Quando il PLC è fuori produzione ma la meccanica regge, sostituiamo PLC, HMI e azionamenti. Simboli, I/O e logica si recuperano dal programma in macchina.
Una telecamera industriale acquisisce pixel. Il software ne ricava coordinate, aree, velocità e direzioni. Da questi quattro numeri nascono le decisioni di linea, in millisecondi: scarto, posizione di presa, allarme. La demo è una simulazione: provala con il mouse.
Questa è una simulazione nel browser: la forma la disegna il programma e il cursore fa da pezzo in movimento. In una cella reale la telecamera acquisisce pixel e il software ne ricava posizione, area e velocità in unità metriche, dopo la calibrazione. Su questi dati la cella decide se scartare il pezzo, dove il robot lo deve prendere o quando dare un allarme alla linea.
In NIR il PET colorato diventa trasparente e il menisco si legge per rifrazione.
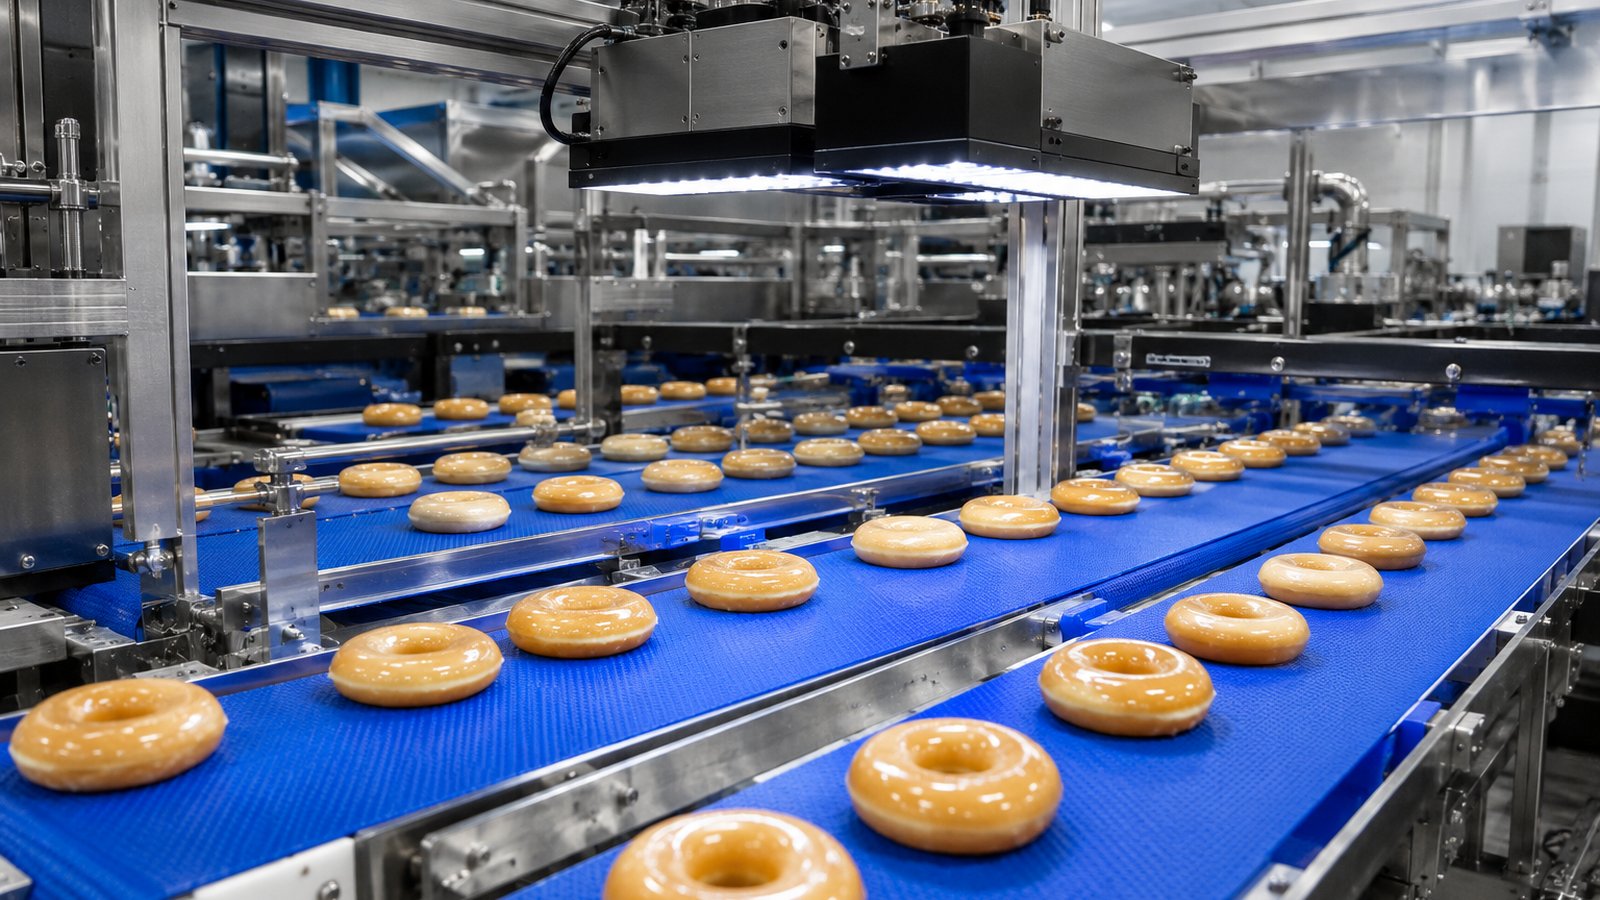
Analisi RGB su nastri blu: 240 donut/minuto, feedback al processo di glassatura.
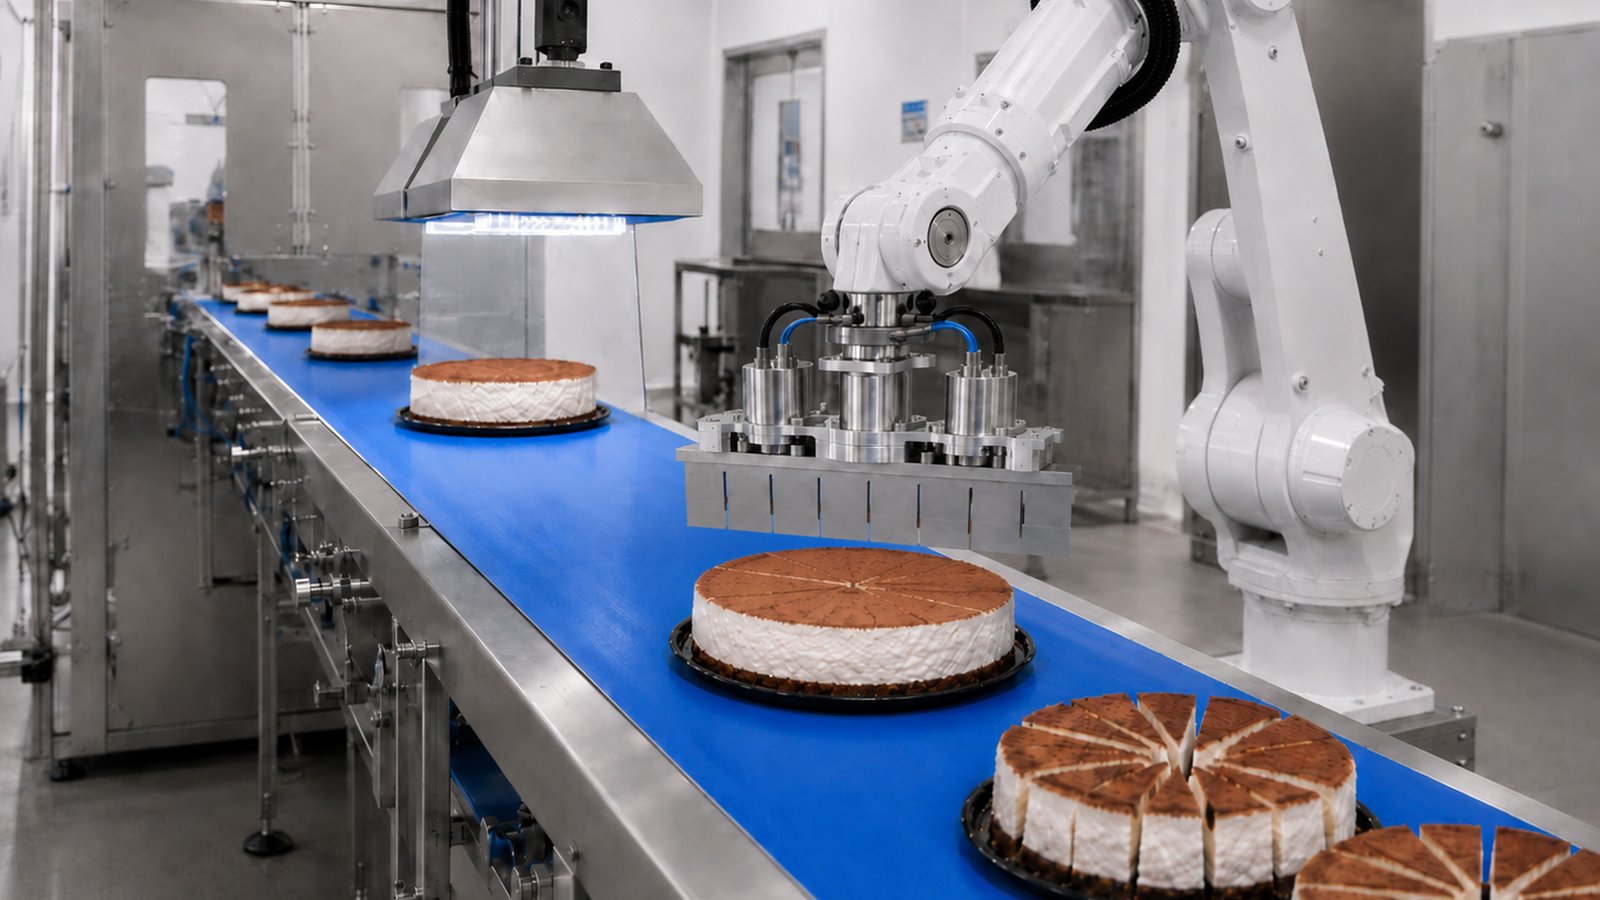
Tracking del nastro e taglio a ultrasuoni: variabilità di peso delle porzioni da ±8% a ±2,1%.
Visione 3D stereo e pinza riconfigurabile sui quattro formati della linea.
Sopralluogo in linea: geometrie, tempi ciclo, illuminazione disponibile, vincoli meccanici. Consegniamo un report tecnico con ROI stimato e lo scope di un eventuale POC.
Dimostriamo che il sistema funziona su campioni reali, prima di farti firmare l'investimento principale. Performance misurate, dataset condiviso, go/no-go esplicito.
Costruiamo la cella, scriviamo il software, integriamo con il PLC, installiamo in linea, validiamo. Ti consegniamo una cella funzionante con manuali e formazione operatori.
Manutenzione, aggiornamenti, retraining dei modelli quando cambia il formato. I sistemi che durano anni sono quelli seguiti negli anni.
Quando ci contatti, ti risponde l'ingegnere che seguirà il progetto. Non un commerciale che poi passa la palla.
Struttura, illuminazione, ottiche, software e integrazione con il PLC di linea fanno parte dello stesso progetto.
Sviluppiamo il software internamente, quindi non ci sono licenze di terzi da pagare ogni anno.